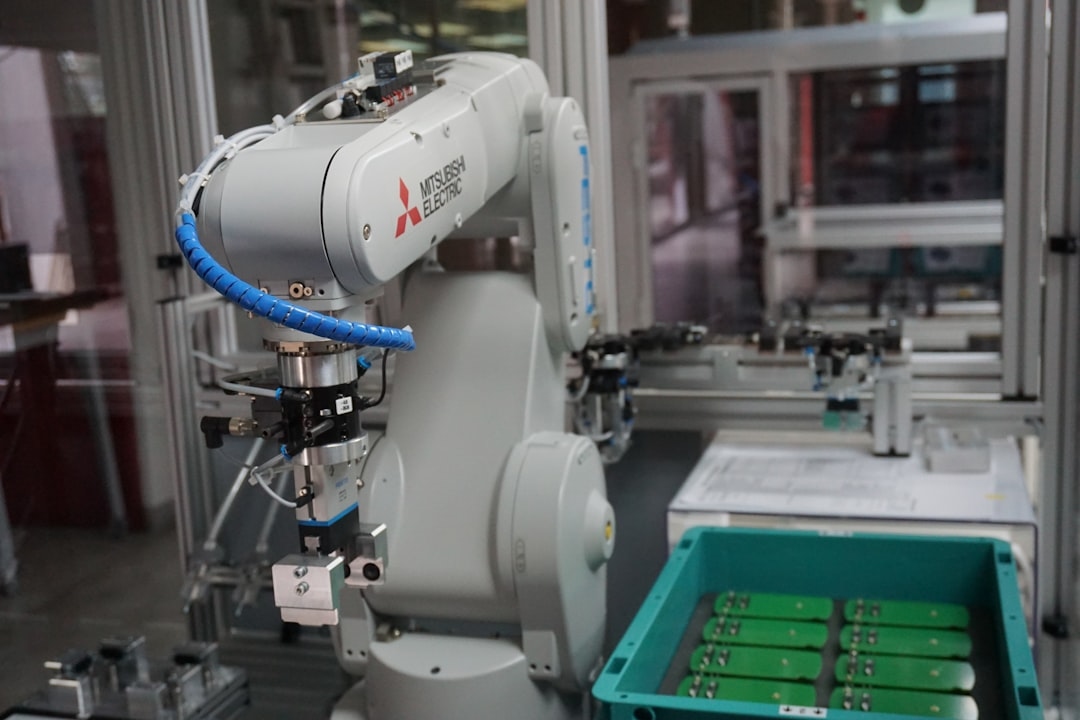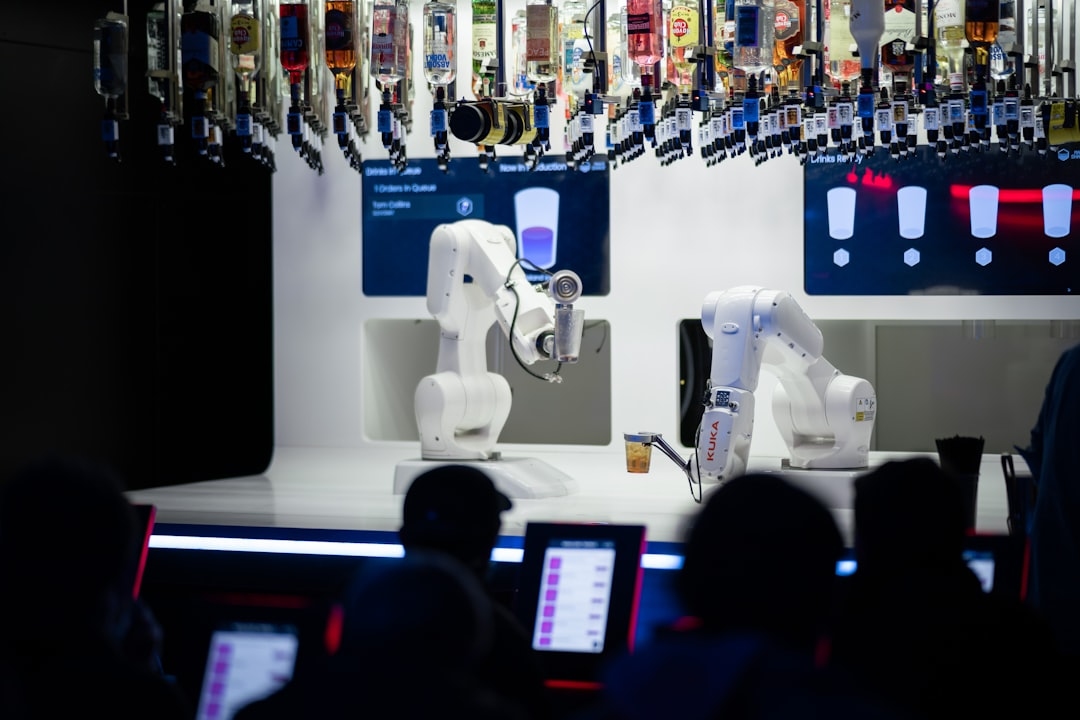
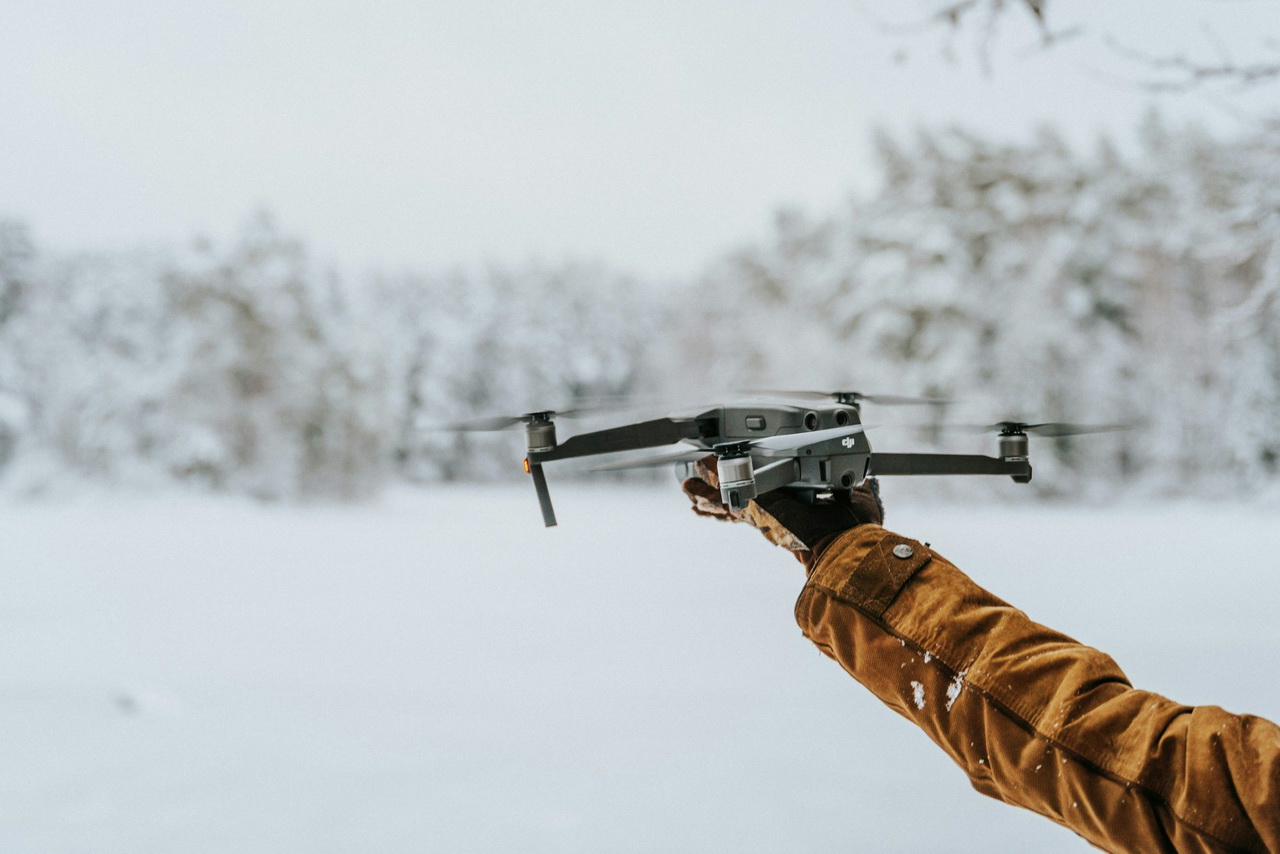
Современные роботы воспринимают мир не только по команде программиста, но и благодаря собственным «органам чувств» — датчикам. От того, какие типы сенсоров установлены на платформе, зависят ее возможности: одни роботы четко видят границы, другие улавливают жесты, третьи мгновенно реагируют на касание. В быту, на производстве, в образовательных или научных проектах — правильный выбор и понимание типов датчиков определяют, насколько робот сможет взаимодействовать с окружающей средой. Но разобраться в этом многообразии не всегда просто: названия похожи, технологии пересекаются, а специфика работы скрыта в деталях. При этом для многих задача: понять, чем отличаются основные виды сенсоров и какой подходит для решения конкретной проблемы — не праздный вопрос, а реальная необходимость.
В мире технологий даже самое простое устройство собирает множество данных через ряд сенсоров: микроконтроллеры, умные помощники и игрушечные роботы полагаются на них, чтобы видеть, слышать, «чувствовать» объекты и события вокруг. Но что именно отличает, к примеру, оптический сенсор от ультразвукового? Почему датчики прикосновения так важны для современных манипуляторов, а без гироскопа невозможно представить балансирующего робота или квадрокоптер? Рассмотрим основные типы датчиков, их принцип действия и примеры, чтобы сложная тема стала понятнее и ближе.
Обзор основных типов датчиков в робототехнике
Выбор сенсоров — это всегда поиск баланса между задачей, стоимостью, точностью и простотой интеграции. Некоторые сенсоры фиксируют движение, другие измеряют расстояние или определяют параметры среды. Понимание классификации и работы каждой группы поможет не ошибиться и использовать возможности техники по максимуму.
Контактные датчики: реагируют на прикосновение
Контактные сенсоры, или датчики касания, — одни из самых популярных в образовательной и бытовой робототехнике. Они просты по конструкции: работают как обычная кнопка, замыкая или размыкая электрическую цепь при физическом воздействии.
Где применяются:
- Роботы-пылесосы, которые при столкновении с препятствием меняют маршрут.
- Манипуляторы, контролирующие усилие захвата предмета.
Преимущества:
- Простота конструкции и дешевизна.
- Надежность при прямом контакте.
Ограничения:
- Не фиксируют препятствия на расстоянии — реагируют только после физического соприкосновения.
В большинстве случаев сенсоры касания выступают первой линией защиты: робот определяет, что путь перекрыт, и безопасно меняет поведение.
Оптические сенсоры: видят свет и тени
Оптические датчики в робототехнике — это целый спектр устройств, от простых фотодиодов до сложных камер, анализирующих изображение. Самые известные варианты — инфракрасные (ИК) сенсоры.
Принцип работы:
Такие сенсоры испускают свет (обычно в ИК-диапазоне) и регистрируют отраженный сигнал. Изменения в световом потоке указывают на наличие или отсутствие объекта, линий или препятствий.
Где применяются:
- Линейные роботы, которым нужно следовать по черной или белой полосе.
- Роботы, определяющие наличие объекта на сборочном конвейере.
Оптические системы используются и для навигации, и для распознавания окружающей среды, иногда способны определить даже цвет или текстуру поверхности.
Ультразвуковые и звуковые сенсоры: определяют расстояние
Ультразвуковые датчики стали неотъемлемым элементом мобильных роботов и беспилотников. Они «видят» окружающее пространство с помощью высокочастотных звуковых волн, а возврат сигнала позволяет точно рассчитать расстояние до объекта.
Преимущества:
- Работают без видимого света — эффективны в темноте и при плохой погоде.
- Не подвержены влиянию цвета или прозрачности объекта.
Сферы применения:
- Навигация и предотвращение столкновений для автономных платформ.
- Определение уровня жидкости или заполненности контейнера.
Вспомните парковочные радары — они действуют по схожему принципу!
Датчики положения и движения: ощущают ориентацию и перемещения
Для робота важно не только знать, что окружает его снаружи, но и чувствовать собственное положение в пространстве. Здесь на сцену выходят гироскопы, акселерометры и энкодеры.
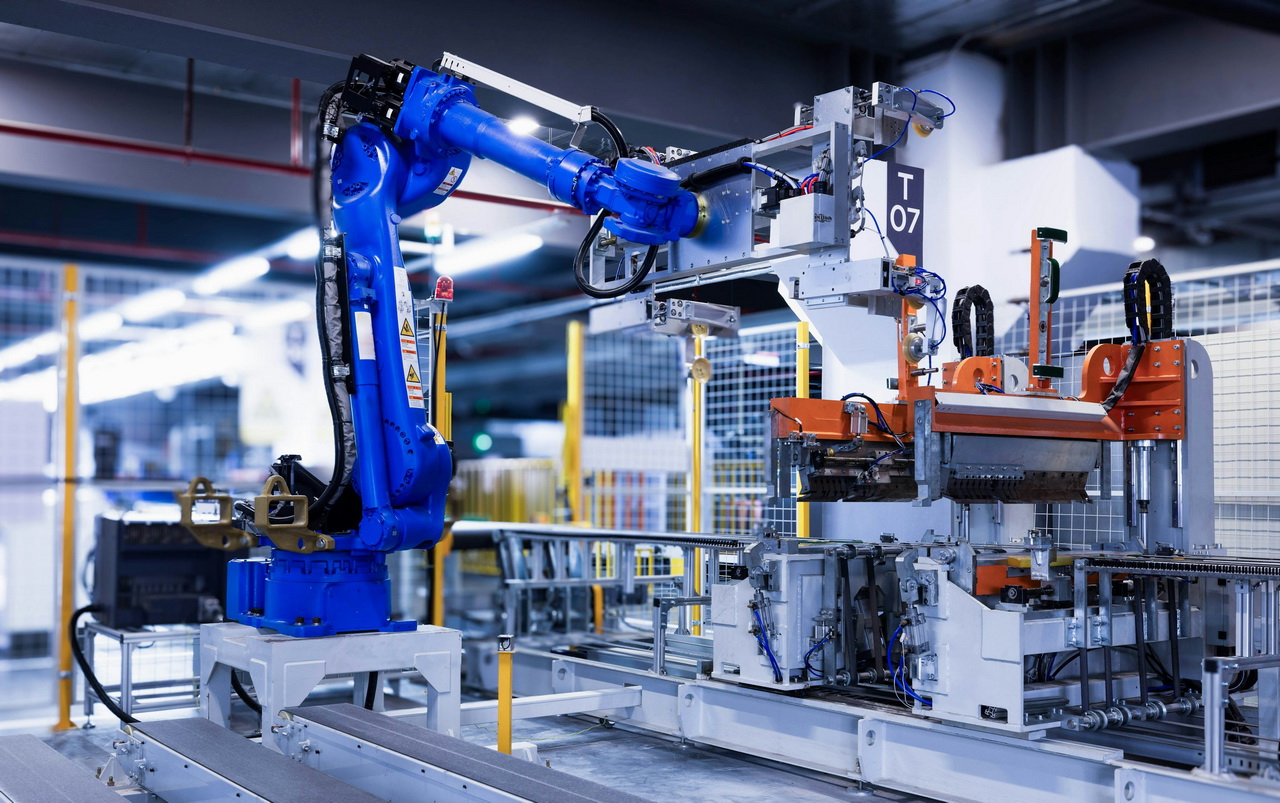
Гироскопы измеряют угловую скорость — нужны для балансировки, удержания платформы или стабилизации полета.
Акселерометры фиксируют ускорение, определяя изменение движения, падение или вибрации.
Энкодеры подключаются к мотору или оси и отслеживают угол поворота, что позволяет узнать, сколько уже проехал или провернулось колесо.
Примеры использования:
- Стабилизация камеры на квадрокоптере.
- Определение положения манипулятора.
- Точное управление движением мобильных платформ.
Сенсоры окружающей среды: собирают данные о мире
Современные роботы учатся быть не только ловкими, но и чуткими к изменению среды. Для этого используются температурные, влажностные, газовые сенсоры, а также барометры и другие датчики.
Что могут измерять такие сенсоры:
- Температуру воздуха или поверхности.
- Влажность — важный параметр в агробиотехе и умных оранжереях.
- Состав газа, уровень концентрации вредных веществ.
- Давление — для погодных станций и высокоточных платформ.
Бытовой пример — датчик температуры, который корректирует режим уборки у умного пылесоса при переходе с ковра на плитку.
Визуальные сенсоры: «глаза» современного робота
Отдельное место занимают камеры и система компьютерного зрения — именно они позволяют роботам не просто видеть, а распознавать лица, предметы, жесты, сложные сцены.
Чем отличаются визуальные сенсоры от обычных оптических:
- Камеры формируют полноценное изображение, используемое для анализа, классификации, навигации.
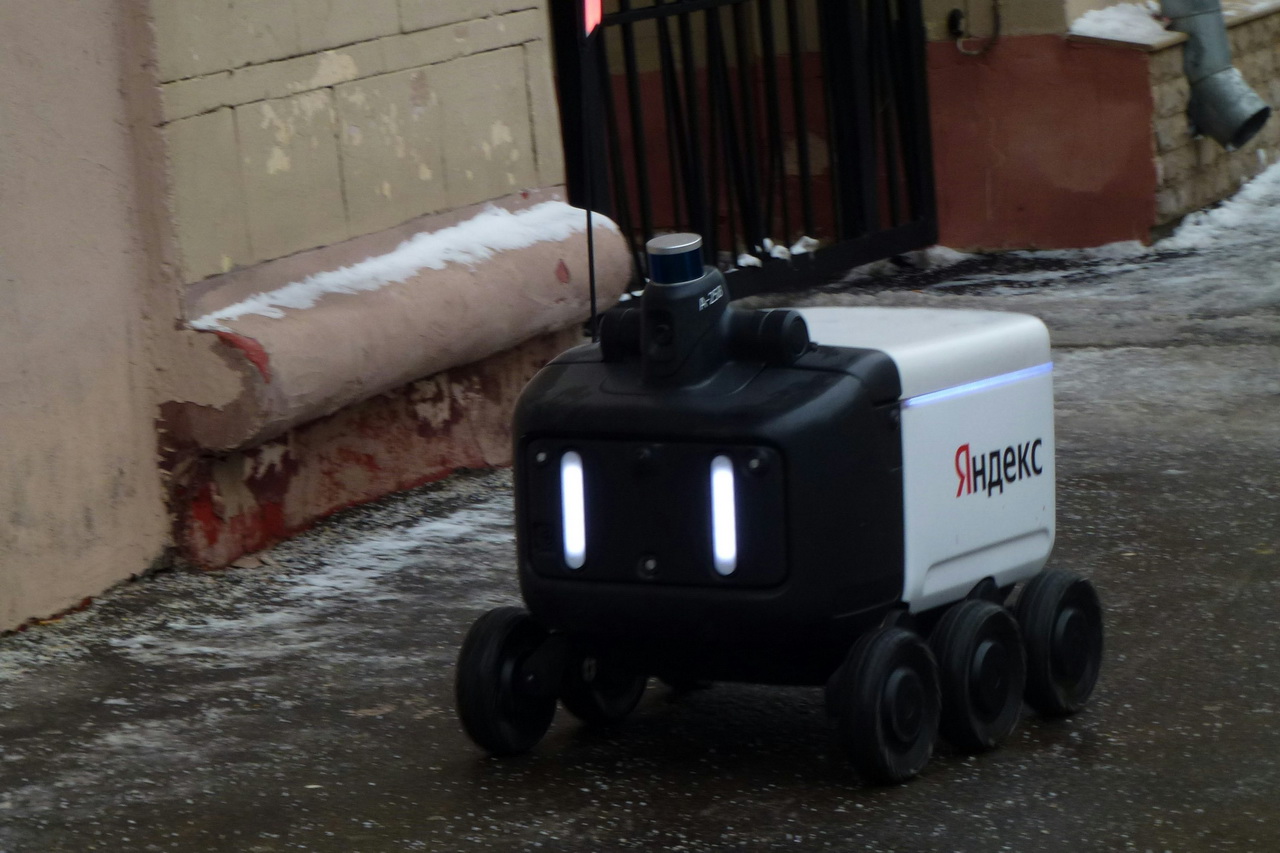
- Лидары сканируют пространство лазерным лучом, строя 3D-карту окружающей среды.
Сферы применения:
- Самоуправляемые автомобили, которые анализируют дорожную ситуацию в реальном времени.
- Манипуляторы, точно вычисляющие положение объектов для захвата.
Сравнительная таблица: ключевые свойства датчиков
Для наглядности рассмотрим основные параметры, которые учитываются при выборе типа сенсора:
| Тип датчика | Главная задача | Дальность действия | Чувствительность | Пример применения |
|---|---|---|---|---|
| Контактный (касания) | Обнаружение столкновения | 0 см | Высокая | Робот-пылесос |
| Оптический (ИК, фотодиод) | Поиск линии, свет/тень | 0,5–10 см | Средняя | Следование по линии |
| Ультразвуковой | Измерение расстояния | 2–400 см | Средняя | Навигация, предотвращение столкновений |
| Гироскоп/акселерометр | Позиционирование, угол | — | Высокая | Балансировка, стабилизация |
| Камера/лидар | Анализ изображения, карта | До 100 м | Очень высокая | Компьютерное зрение |
| Сенсор температуры, влажности | Оценка среды | — | Высокая | Контроль условий окружающей среды |
На что обратить внимание при выборе сенсора для робота
Правильный выбор сенсора зависит от задачи, бюджета, условий эксплуатации. Вот основные критерии, которые стоит учитывать:
- Необходимая точность измерения: для сборочного робота важна высокая чувствительность, для игрушки — проще.
- Устойчивость к внешним факторам: датчики для уличных роботов должны выдерживать пыль, воду, перепады температур.
- Простота интеграции: наличие драйверов и поддержки платформы упрощают внедрение.
- Энергопотребление: для автономных устройств критично выбирать энергоэффективные сенсоры.
- Стоимость: некоторые типы датчиков могут ощутимо влиять на бюджет проекта.
Пример: как комбинируются разные типы датчиков
При создании мобильного робота обычно используют сразу несколько типов сенсоров — например, ультразвуковые датчики для определения препятствий, энкодеры на колесах для контроля перемещений, и инфракрасные сенсоры для отслеживания линии. Это позволяет повысить надежность, расширить функциональность и компенсировать слабости одного типа сенсора за счет другого.
Сценарий из практики: образовательная платформа для начального программирования оснащается контактным датчиком для обнаружения столкновений, оптическим сенсором для следования по линии и акселерометром для оценки движения. Такой набор делает робота «осознанным» и адаптивным к разнообразным задачам.
В мире робототехники прогресс невозможен без сенсоров — именно они делают машины отзывчивыми, внимательными и самостоятельными. Разобравшись в различиях между основными типами датчиков, проще подобрать и собрать свою собственную платформу, добиться стабильной работы и реализовать самые смелые идеи. Только почувствовав мир так, как это делают роботы, можно по-настоящему раскрыть их потенциал.